曾祥标Robotics & Drone Engineer
南京邮电大学 控制科学与工程硕士,专注 无人机自主导航 / 路径规划 / 具身智能。 从硬件集成到端侧大模型,独立完成 10+ 机器人项目全链路研发。
关于我
专注于机器人与无人机领域的研发工程师,具备从硬件选型集成到上层智能算法的完整开发能力。 研究覆盖自主导航与路径规划、强化学习步态控制、多机协同编队、具身智能大模型等方向。
在 TeleAI 具身智能组实习期间,独立跑通 RACER、EGO-Planner、Fast-LIO、NP3O 等顶会算法, 并在 Jetson Orin NX / Intel NUC 等边缘设备完成实机部署;独立研发端侧大模型排故系统, 实现从 PX4 飞行日志到故障根因的端到端诊断。
研究 / 工程方向
平台与语言
经历时间线
- 基于端侧大模型的无人机自主探索系统:从零主导软硬件选型与集成(D435i + T265 + Jetson Orin NX + PX4),跑通 RACER 框架,在未知环境实现高动态无碰撞三维探索与拓扑建图;接入千问 0.4B 端侧大模型,实现"自然语言指令(如"起飞,探索左边的区域")→ 探索区域规划 → 自动执行"的完整闭环
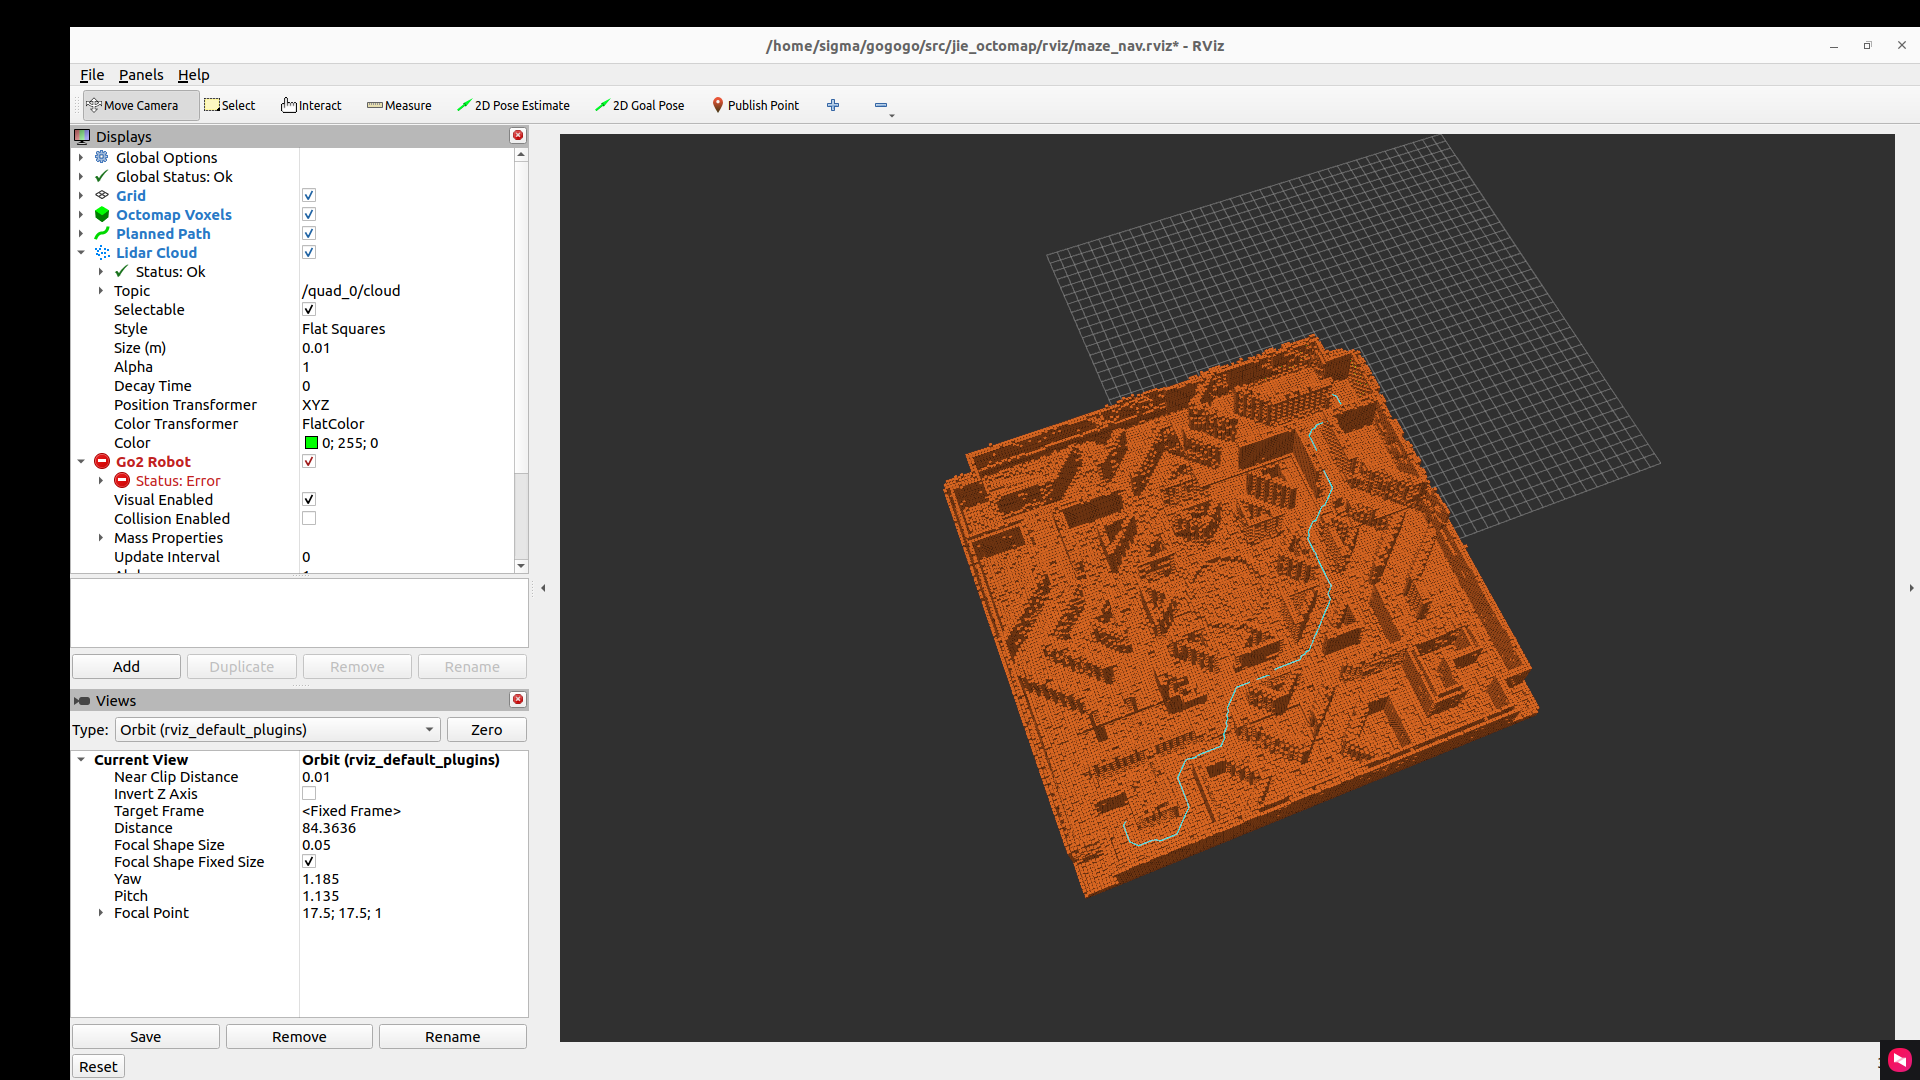
- 基于 NP3O 与 RACER 规划器的四足机器人自主巡检系统(核心开发):在 Unitree Go2 上训练 NP3O 高鲁棒盲行走步态;将 RACER 覆盖规划器重构移植到四足平台,全局层 ATSP 求解覆盖序列 + 局部层 SOP 动态插入前沿视点,探索效率提升 15%–25%,实机完成平面与立体空间的自主巡检与建图
- EmbodiedRobotics-LLM 排故大模型(独立研发):消费级单卡 RTX 5080 全离线运行;MinerU 解析 500+ 篇论文与 300+ 工程文档,39GB PX4 ULog 萃取为 35MB 特征,RAFT 蒸馏生成 3296 份 QA;4-bit QLoRA 微调 7B + AWQ 压至 4.5GB + vLLM 混合检索,毫秒级 RAG 应答
- 基于 Fast-LIO 的磁力抓取无人机:Mid-360 + Fast-LIO2 实现室内厘米级定位,EGO-Planner 在复杂车间自动避让,AprilTag 物块精准识别与自主抓取
- 无人机蜂群方向,论文投稿 IEEE TII 中科院一区(IF 9.9),目前在审
- 研发多无人机预设时间同步编队控制器与 ROS2+Gazebo 硬件在环仿真平台
- 2022 中国机器人大赛暨 ROBOCUP 机器人世界杯中国赛 国家一等奖(无人机自主导航与避障)
项目精选
RACER(Rapid Collaborative Exploration)是港科大沈劭劼课题组发表于 IEEE TRO 的无人机快速自主探索框架,采用在线 hgrid 空间分解的配对交互机制实现多机去中心化协同,并通过 CVRP 优化全局覆盖路径与负载均衡。
从零主导无人机软硬件系统选型与搭建:完成 D435i 深度相机 + T265 VIO 与 Jetson Orin NX 边缘平台、PX4 底层飞控的硬件集成与通讯调优,实现室内无 GPS 环境下的高精度定位与三维感知。
在 RACER 框架上接入千问 0.4B 端侧大模型,通过自然语言指令(如"起飞,探索左边的区域")提取意图并转化为探索区域约束,形成从语音指令到物理动作的完整闭环。
V1 — 基础 RACER 实机
V2 — 端侧大模型 + RACER
强化学习步态:基于 NP3O(Non-Penalized PPO)训练高鲁棒性盲行走步态,通过非对称 Actor-Critic + Cost Critic 网络保证力矩/姿态约束,结合教师-学生蒸馏实现从仿真到实机的零样本迁移,可在楼梯、碎石、斜坡上稳定行走。
规划移植:将面向无人机的 RACER 覆盖路径规划重构移植到四足平台,采用增量式连通性感知空间分解构建环境连通图,显著降低长距离搜索复杂度。
层次化规划:全局层以 ATSP 求解最优覆盖序列,局部层用 SOP 动态插入前沿视点,避免贪心策略的频繁折返,全局探索效率提升 15%–25%。
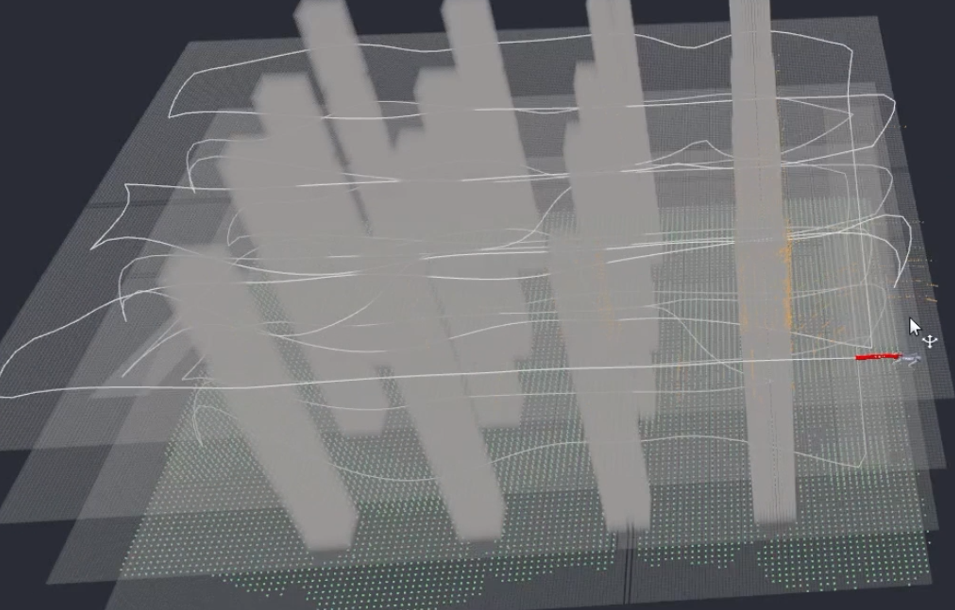
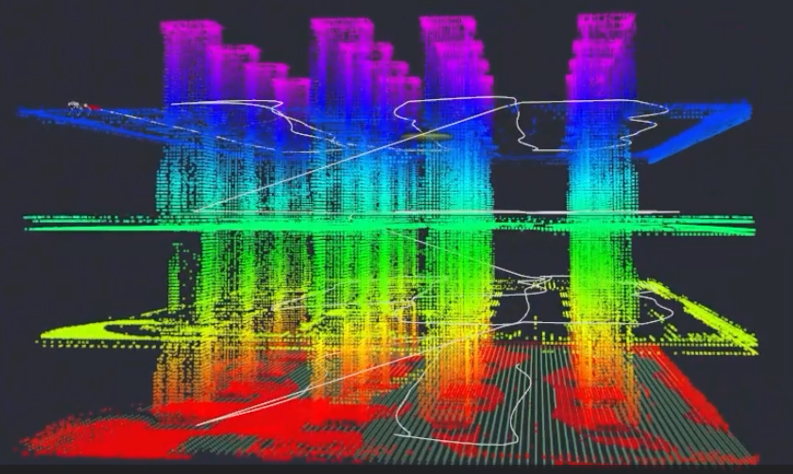
V3 最终成果:在 Unitree Go2 上完成四层楼空间自主探索,实现盲行走步态、分层覆盖规划与实时建图的全流程实机闭环(探索过程以 5 倍速演示)。
V3 — 四层楼自主探索(最终版 · 探索过程 5 倍速演示)
V1 → V2 — 早期迭代验证(步态训练 · 平面探索)
针对"理论知识难转化为现场排故经验"与"工程领域缺少专用日志诊断工具"两大痛点,独立研发可在消费级单卡(RTX 5080 16GB)全离线运行的排故大模型。
数据引擎:MinerU 解析 500+ 篇顶会论文与 300+ 工程文档;将 39GB PX4 ULog 二进制日志萃取为 35MB 结构化特征;基于 Claude 教师模型 + RAFT 蒸馏自动生成 3296 份 QA 训练集。
极限部署:Unsloth + 4-bit QLoRA 微调 7B 基座,AWQ 量化压缩至 4.5GB;vLLM Prefix-Caching + 混合检索,攻克 Blackwell SM 12.0 全链路兼容性难题,端到端 RAG 应答毫秒级。
系统演示
利用 Livox Mid-360 全向固态激光雷达结合 Fast-LIO2 激光-惯性紧耦合里程计,实现无人机室内无 GPS 环境下的厘米级定位,以点云地图驱动 EGO-Planner 在复杂车间生成无碰撞轨迹。
搭载 AprilTag 视觉基准系统实现目标物块识别与定位,配合磁力抓取机构完成自主对接抓取,打通"激光定位 → 点云避障 → 视觉识别 → 自主抓取"全链路。
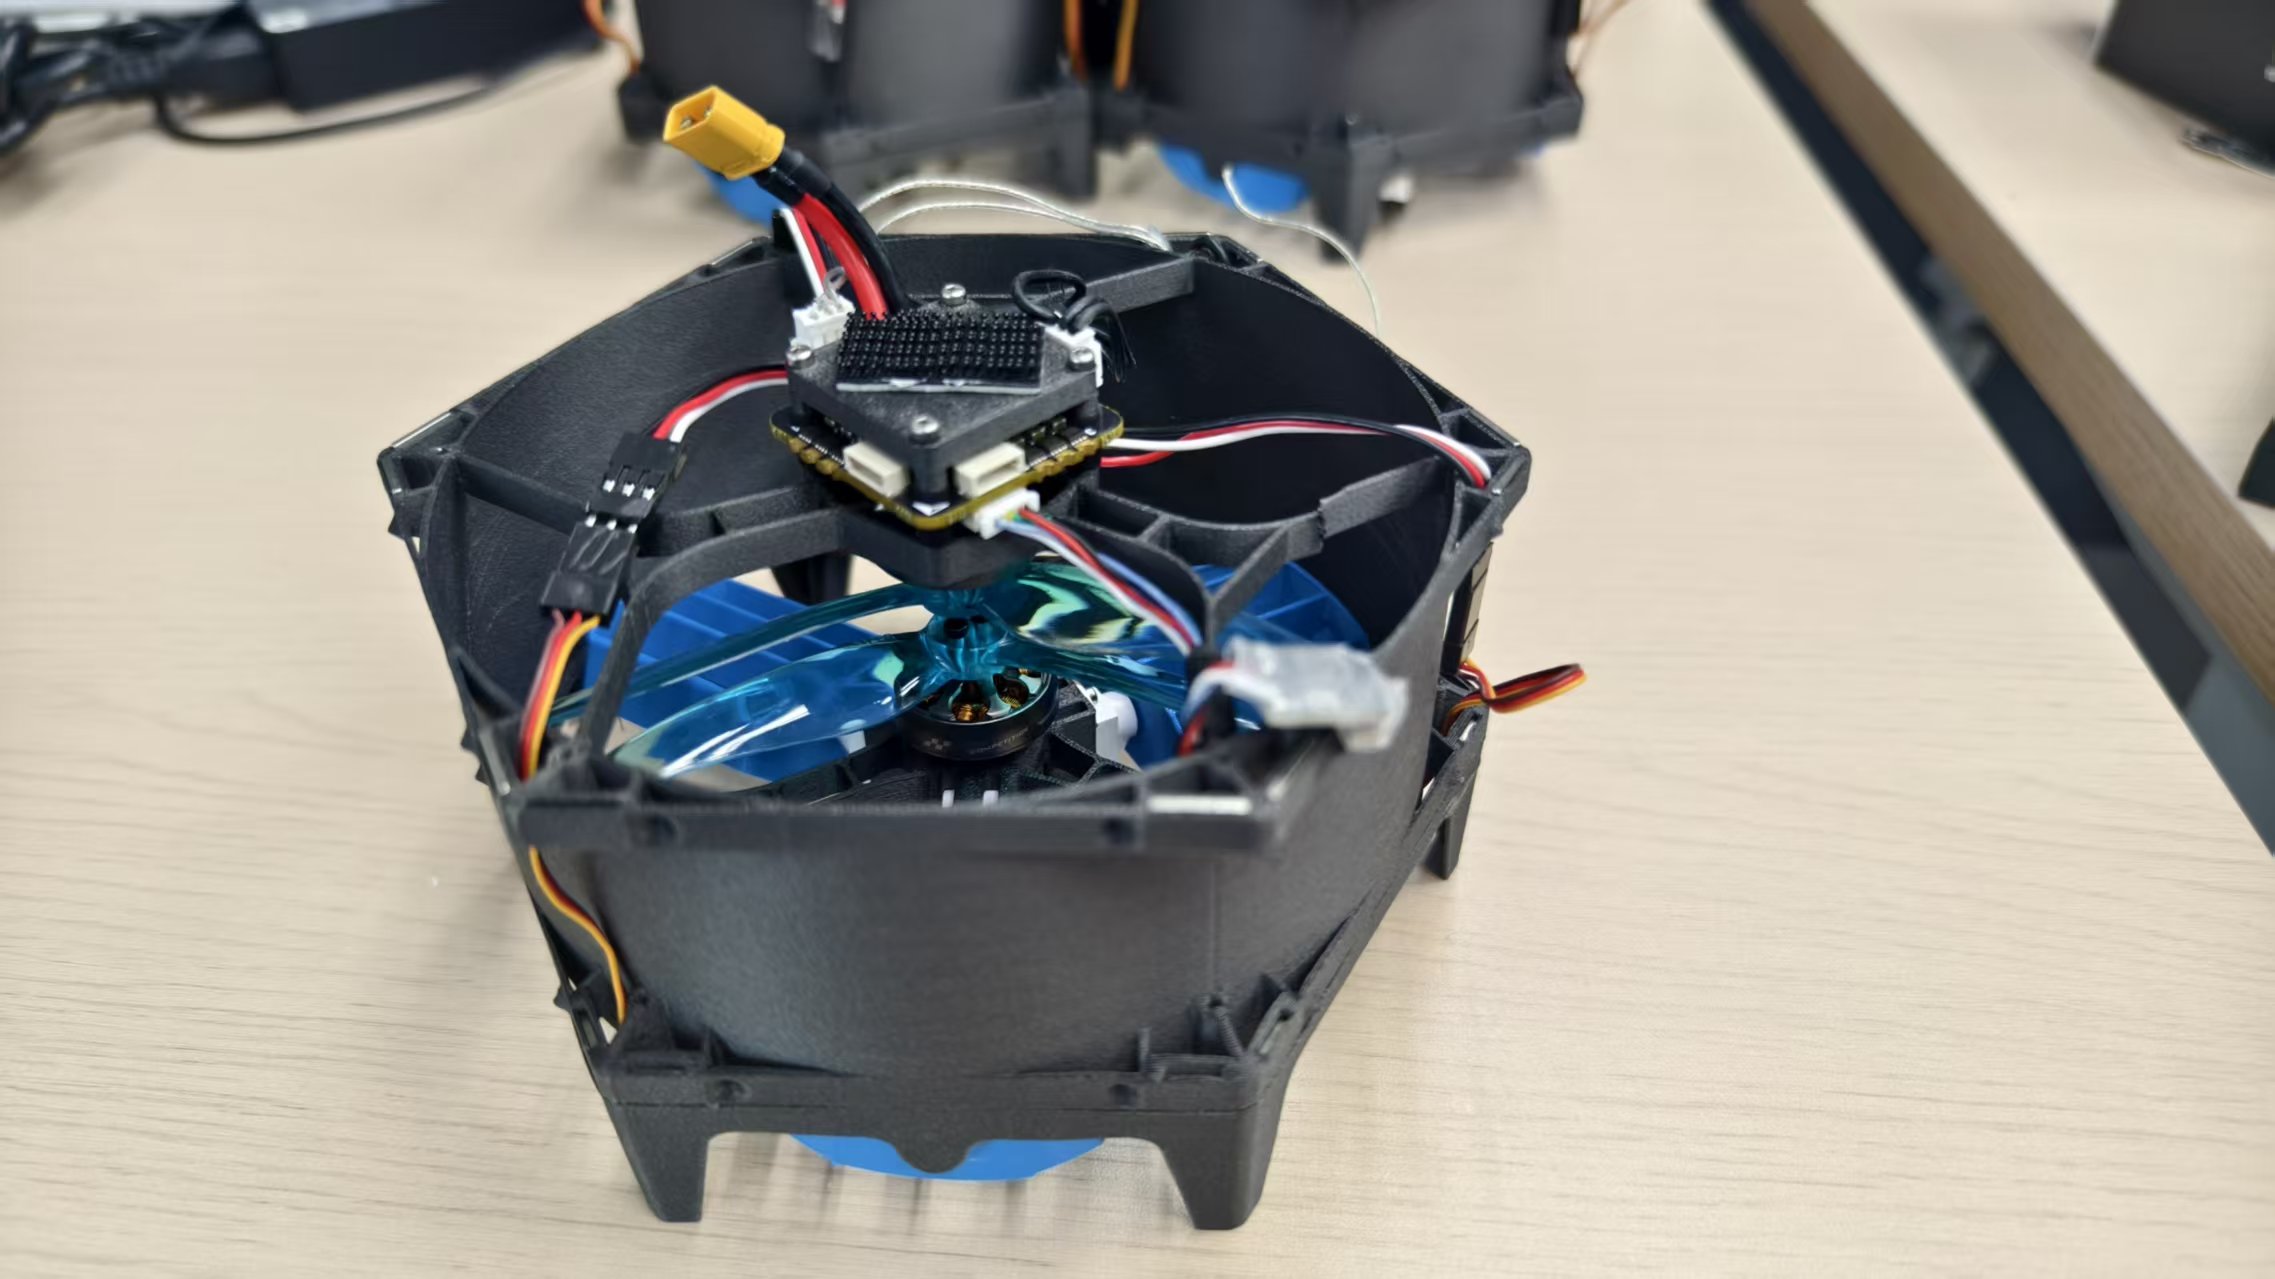
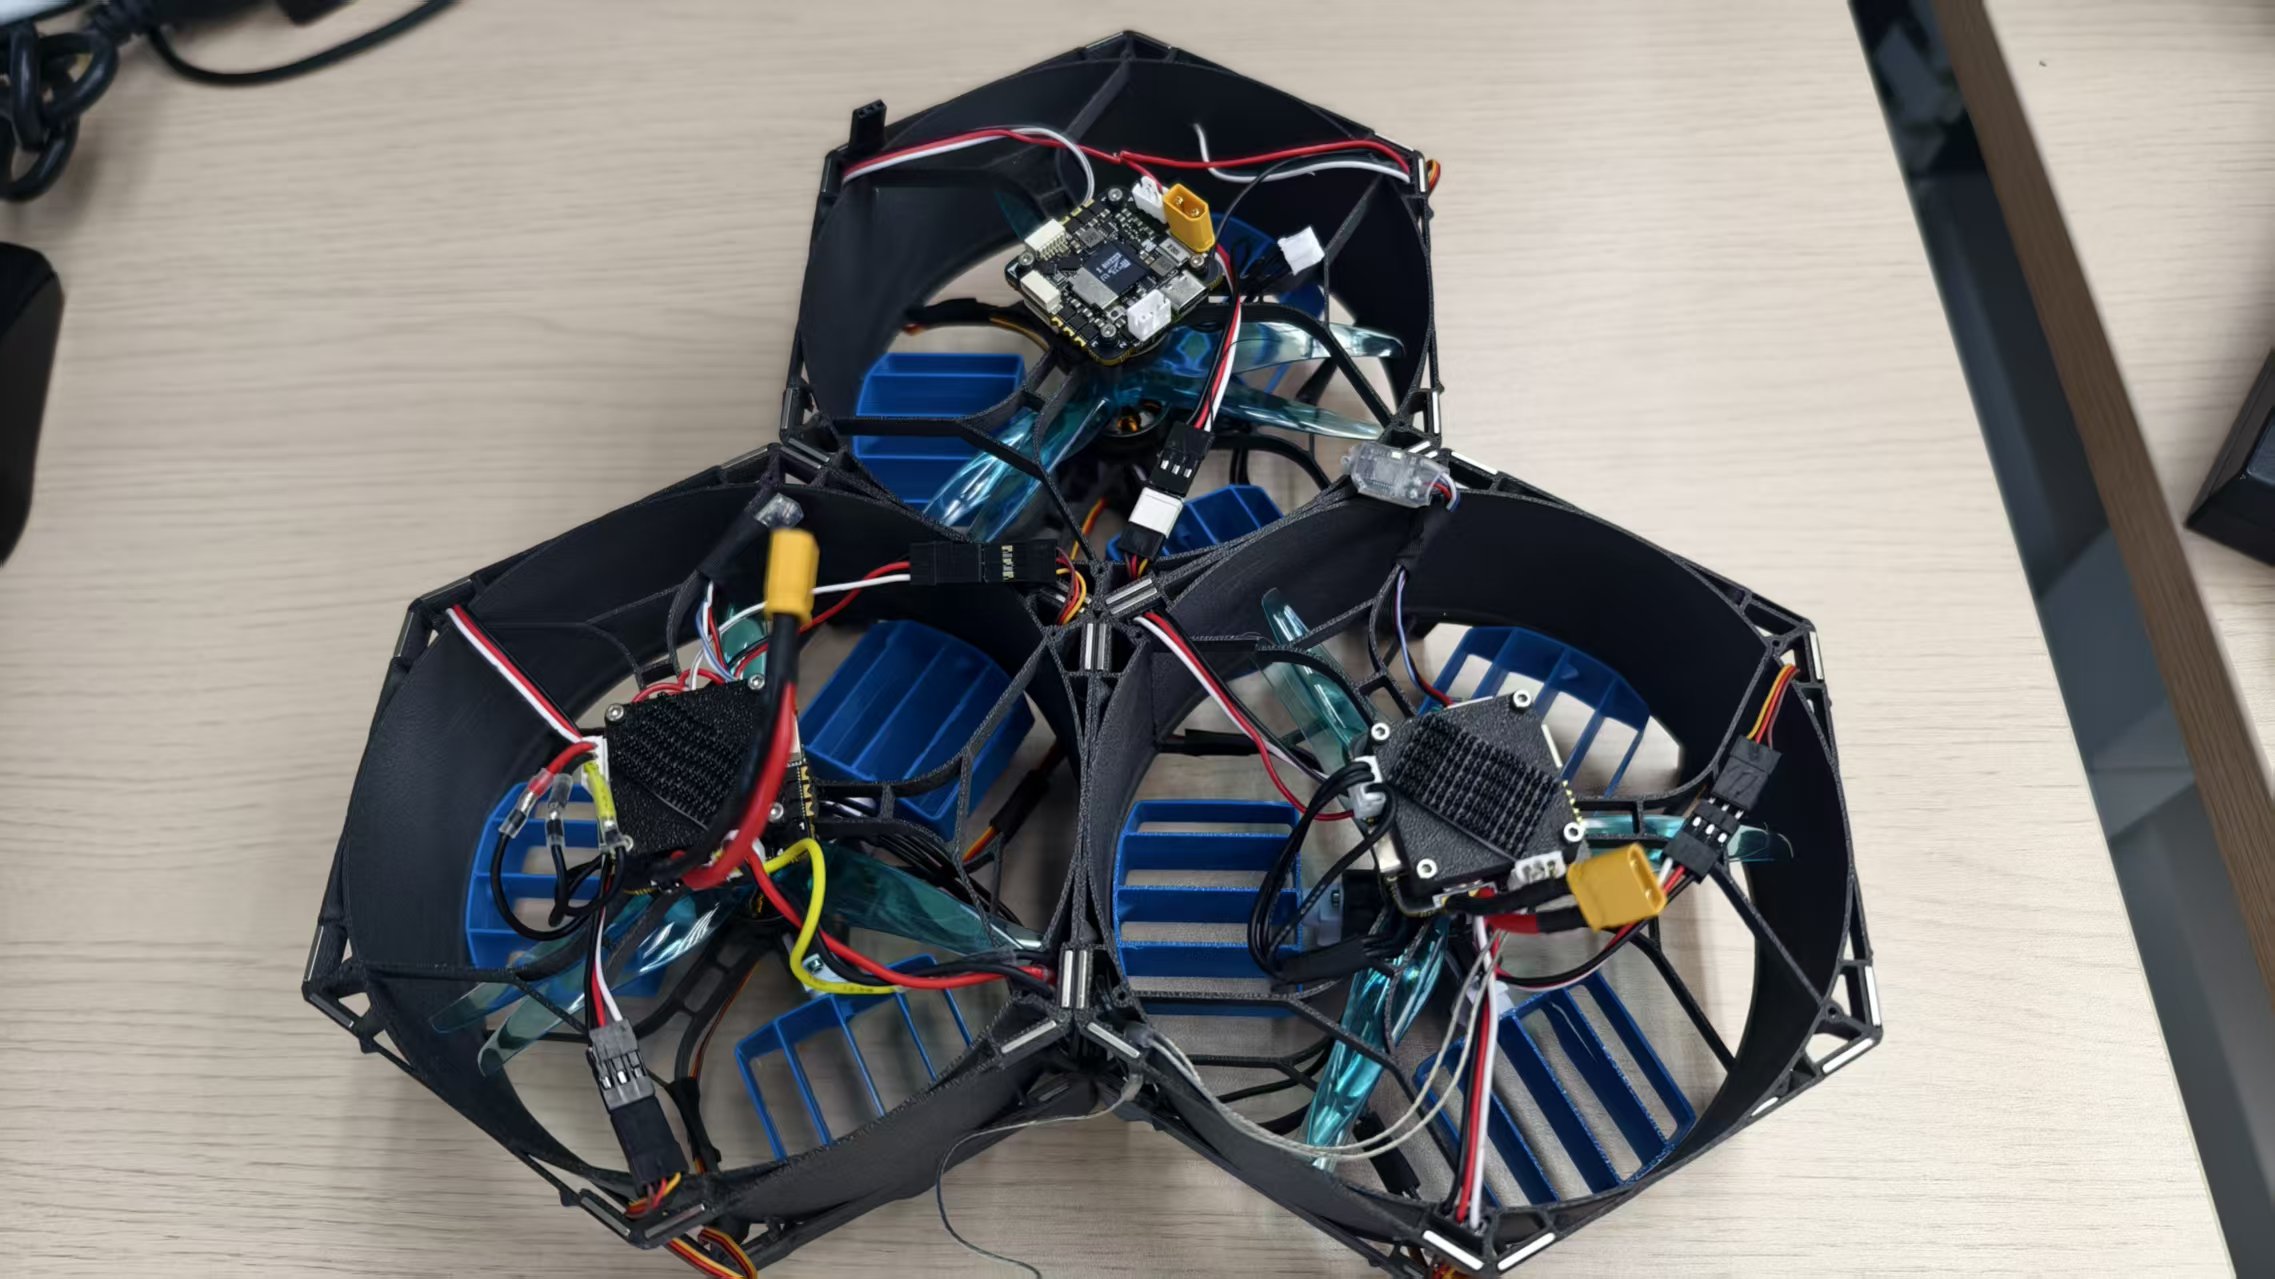
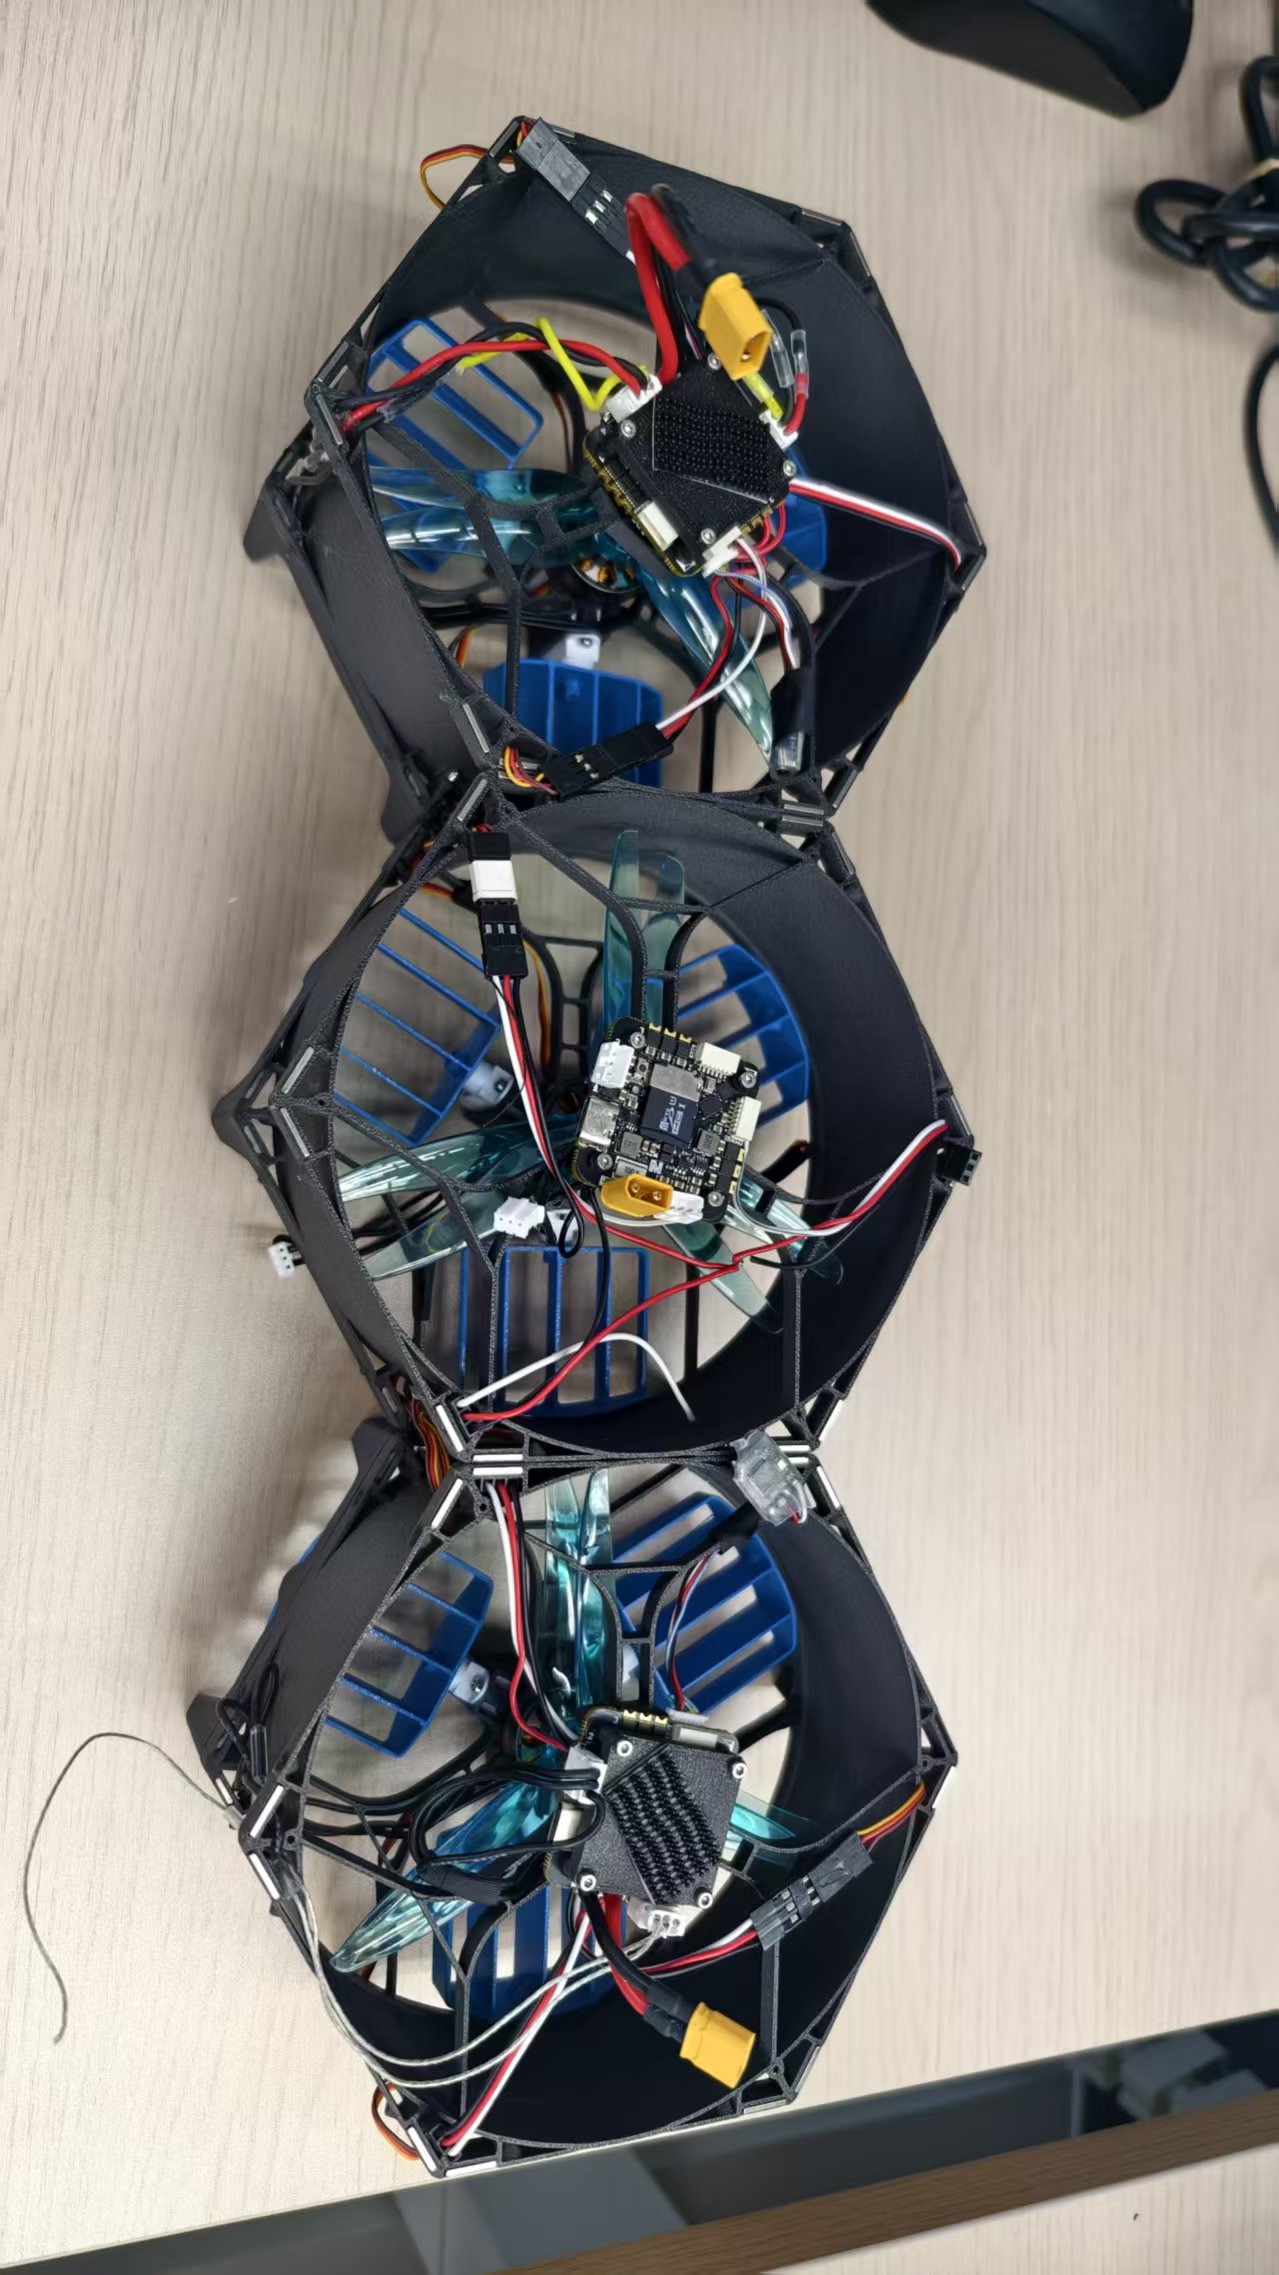
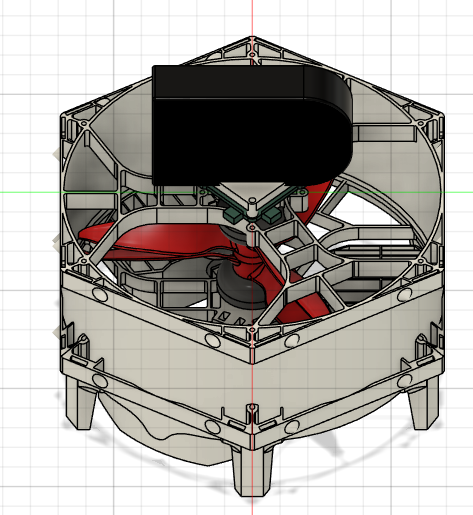
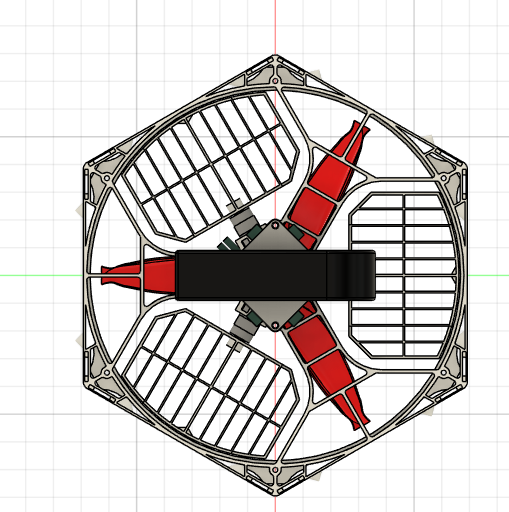
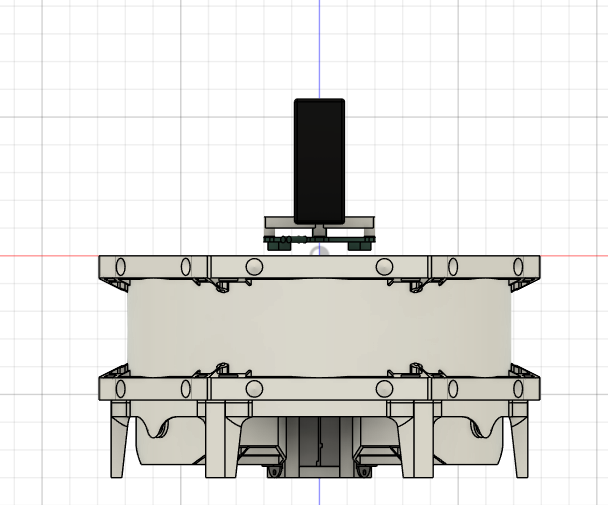
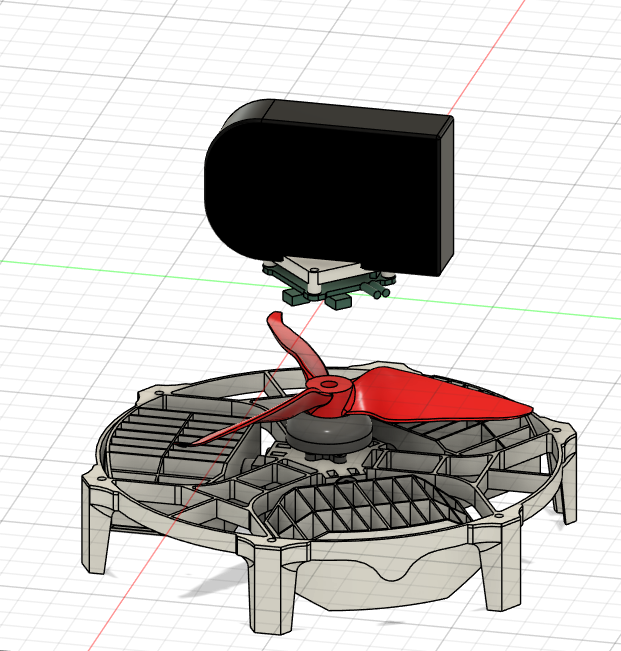
完全自主设计:Fusion360 全机建模,采用共轴双桨布局在紧凑体积内获得更高推力密度,结构件全部 3D 打印。
核心创新在于模块化编组飞行:单模块独立飞行,多模块通过机械接口拼接为自定义构型并协同飞行;修改 PX4 混控器效能矩阵,实现单体/合体飞行模式无缝切换。后续方向为 Isaac Gym 中基于强化学习训练端到端拼装与解体策略。
实物图集
软件视图图集
飞行演示
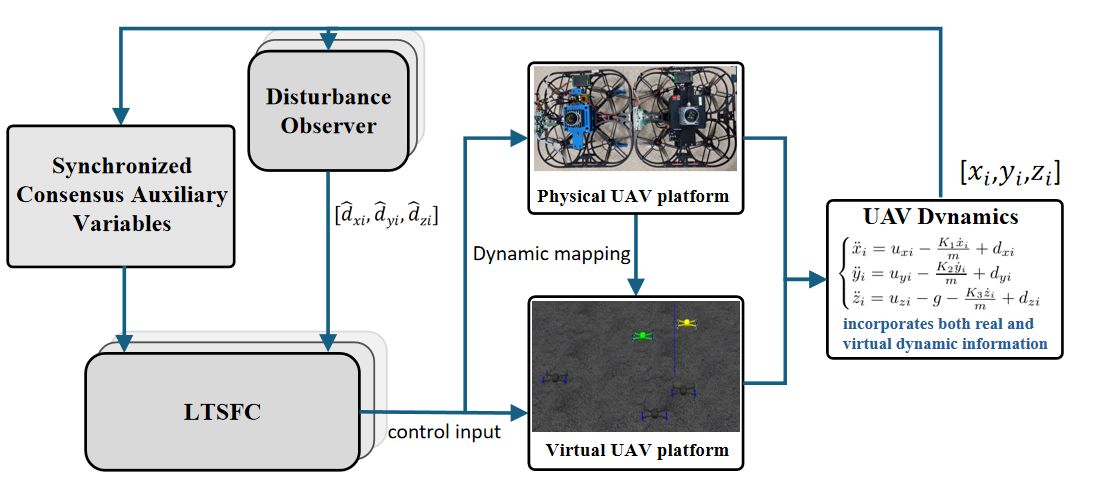
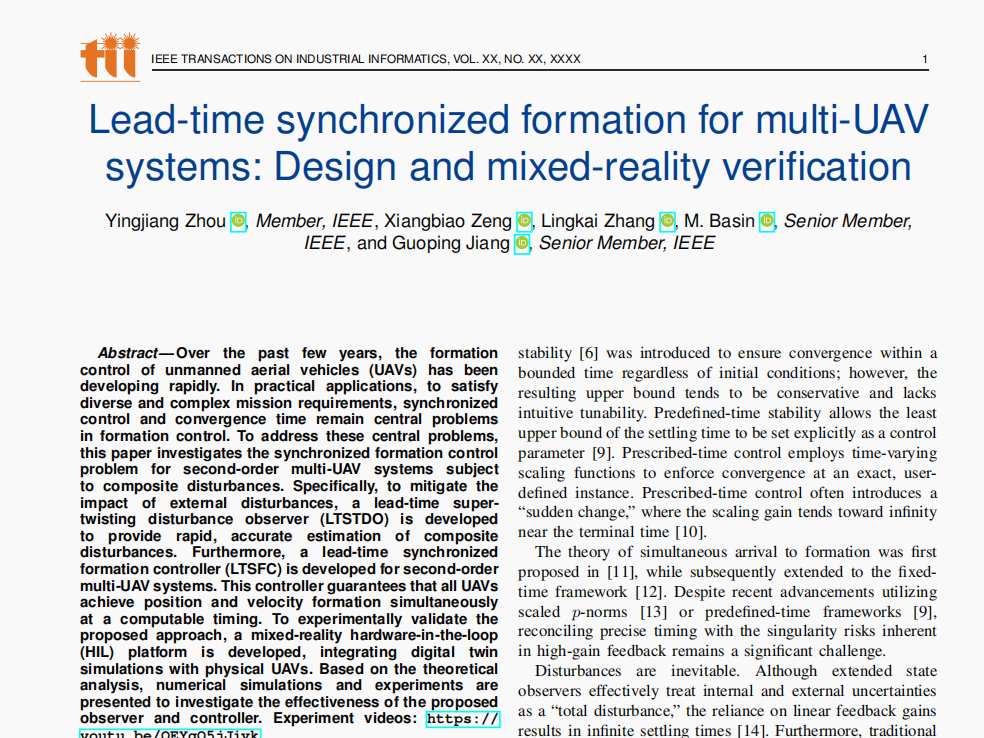
突破传统集群方法收敛时间不可控与抗扰动能力弱两大瓶颈:设计预设时间收敛的分布式编队控制器,以相邻无人机协同误差为辅助变量,通过扰动观测器前馈补偿外部复合扰动,保证闭环系统在可预设时间内完成同步收敛。
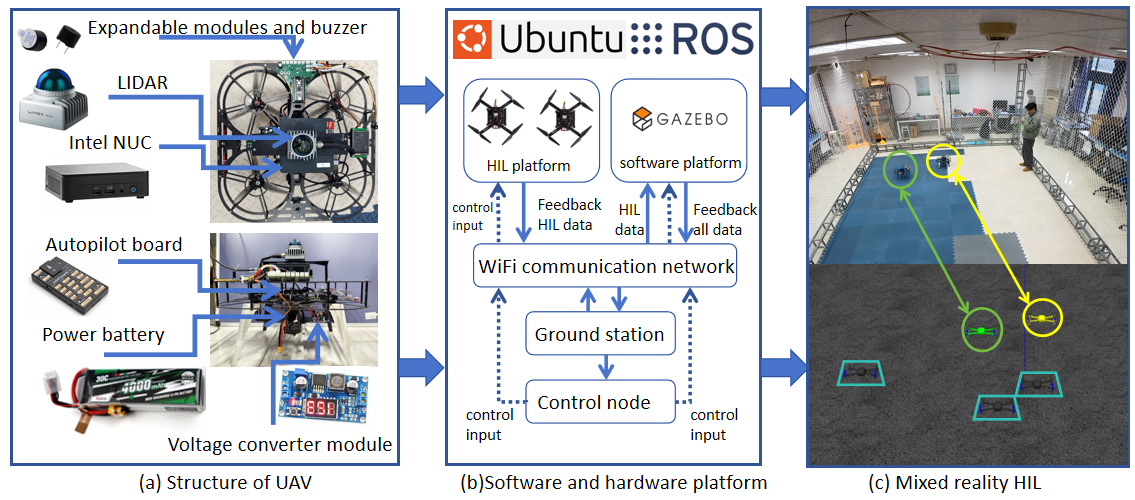
搭建基于 ROS2 + Gazebo 的混合现实硬件在环(HIL)平台:物理无人机经低延迟 WiFi 与仿真环境双向交互,Intel NUC 部署编队控制算法,PX4 负责底层姿态闭环,在室内真实多机飞行中验证了算法的抗扰性与预设时间收敛性能。相关成果投稿于 IEEE TII(中科院一区,IF 9.9),目前在审。
系统架构图集
实验演示
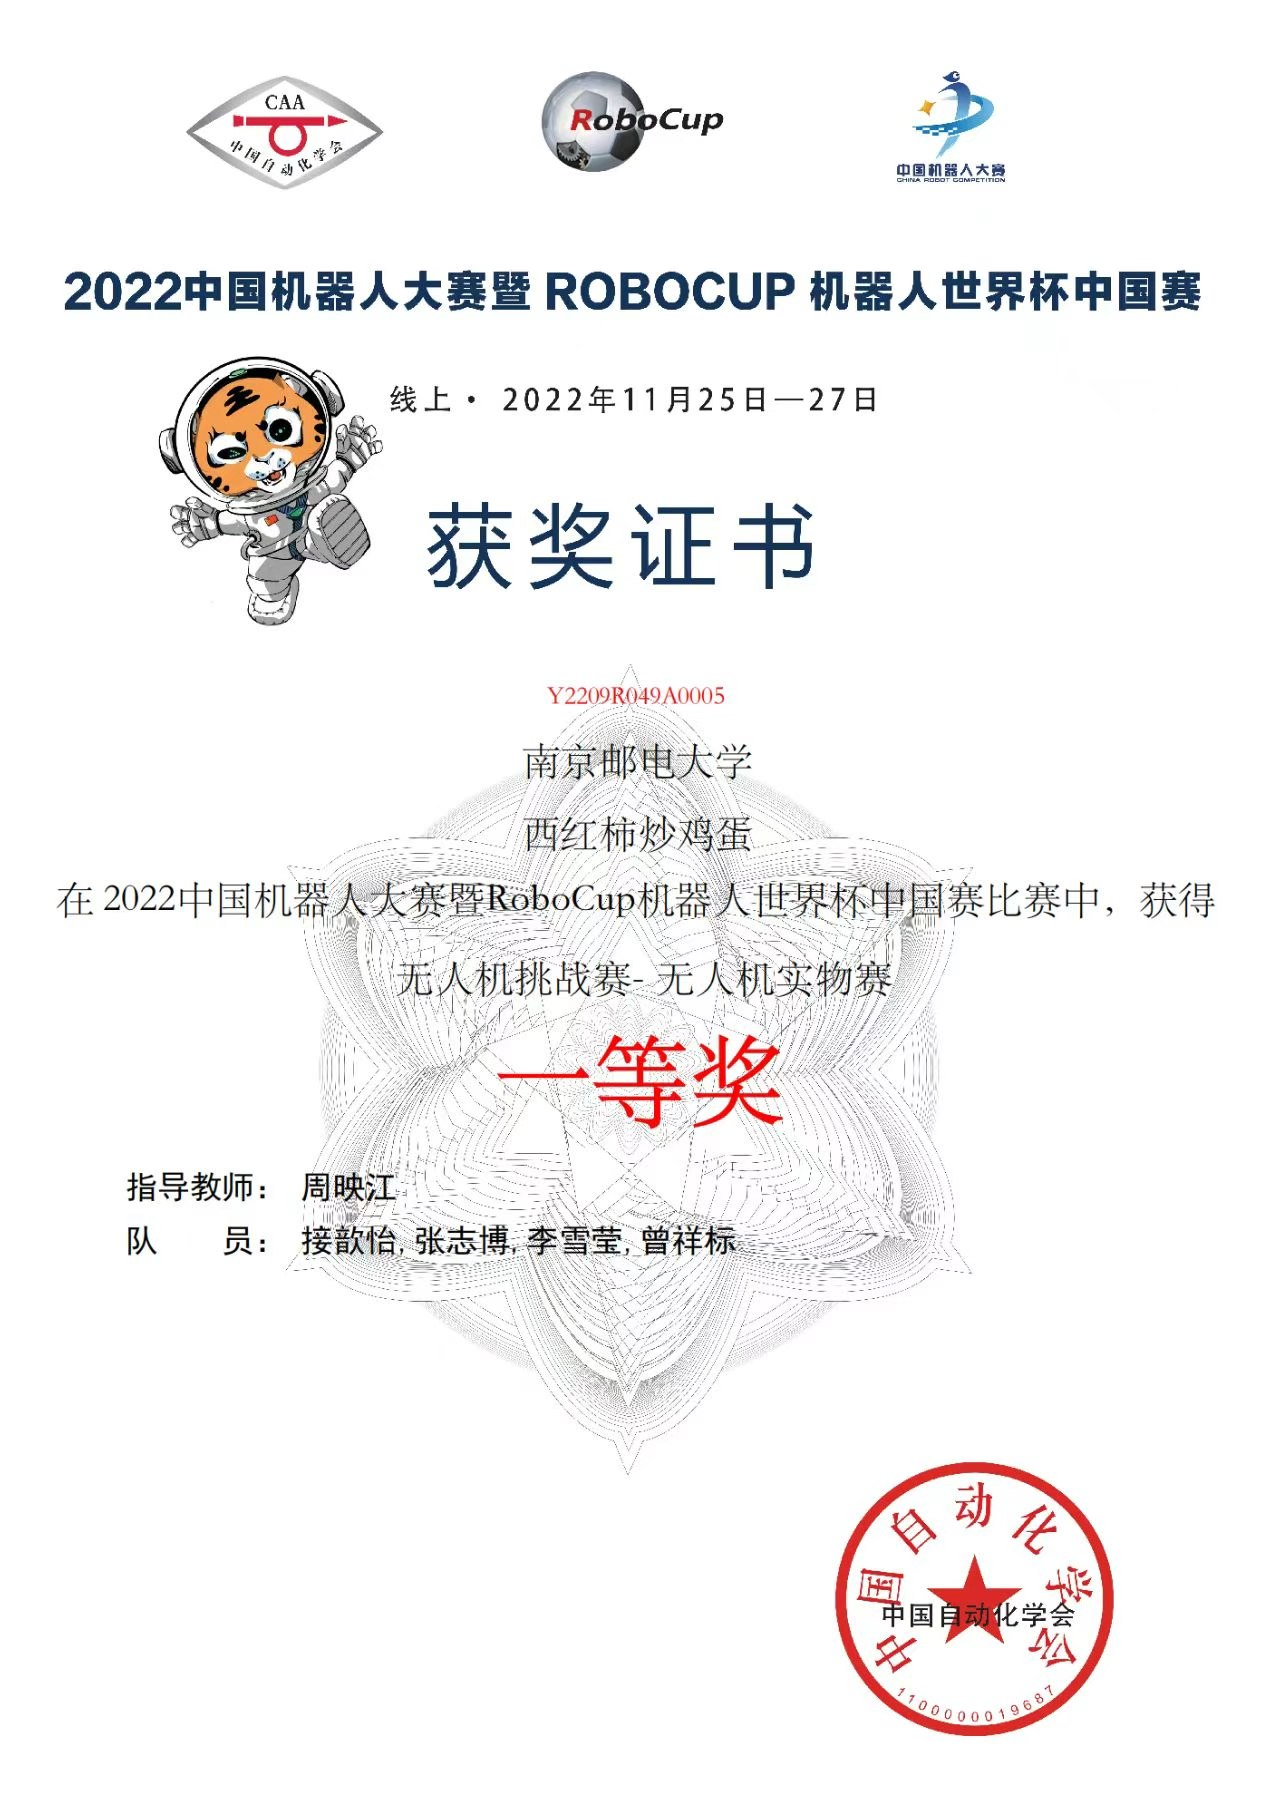
研发具备自主导航、目标识别、复杂避障与精准物资投送能力的无人机竞赛系统。针对室内无 GPS 环境,采用 T265 视觉惯性里程计 + D435 深度相机组合方案实现高频高精度状态估计与环境感知。
针对悬空圆圈、不规则仿真树木等非标准障碍物,基于实时深度图构建局部占据栅格地图进行高频碰撞检测,结合安全走廊约束开发基于 B 样条的局部路径规划,生成满足动力学约束的无碰轨迹,最终斩获全国一等奖。
比赛视频
EGO-Planner 是浙大 FAST 实验室发表于 IEEE RA-L 2021 的无 ESDF 梯度局部规划器:抛弃预计算 ESDF 地图(其计算通常占规划总时间的 70%),改为将碰撞轨迹与 B 样条引导路径比对来估计碰撞代价,仅在触碰障碍时才触发避障力计算。
将其完整部署到自研无人机平台进行实机验证,配合深度相机实时点云输入,在复杂障碍环境中验证了轻量与鲁棒性,计算耗时相比传统 ESDF 方法降低一个数量级以上。
实机飞行
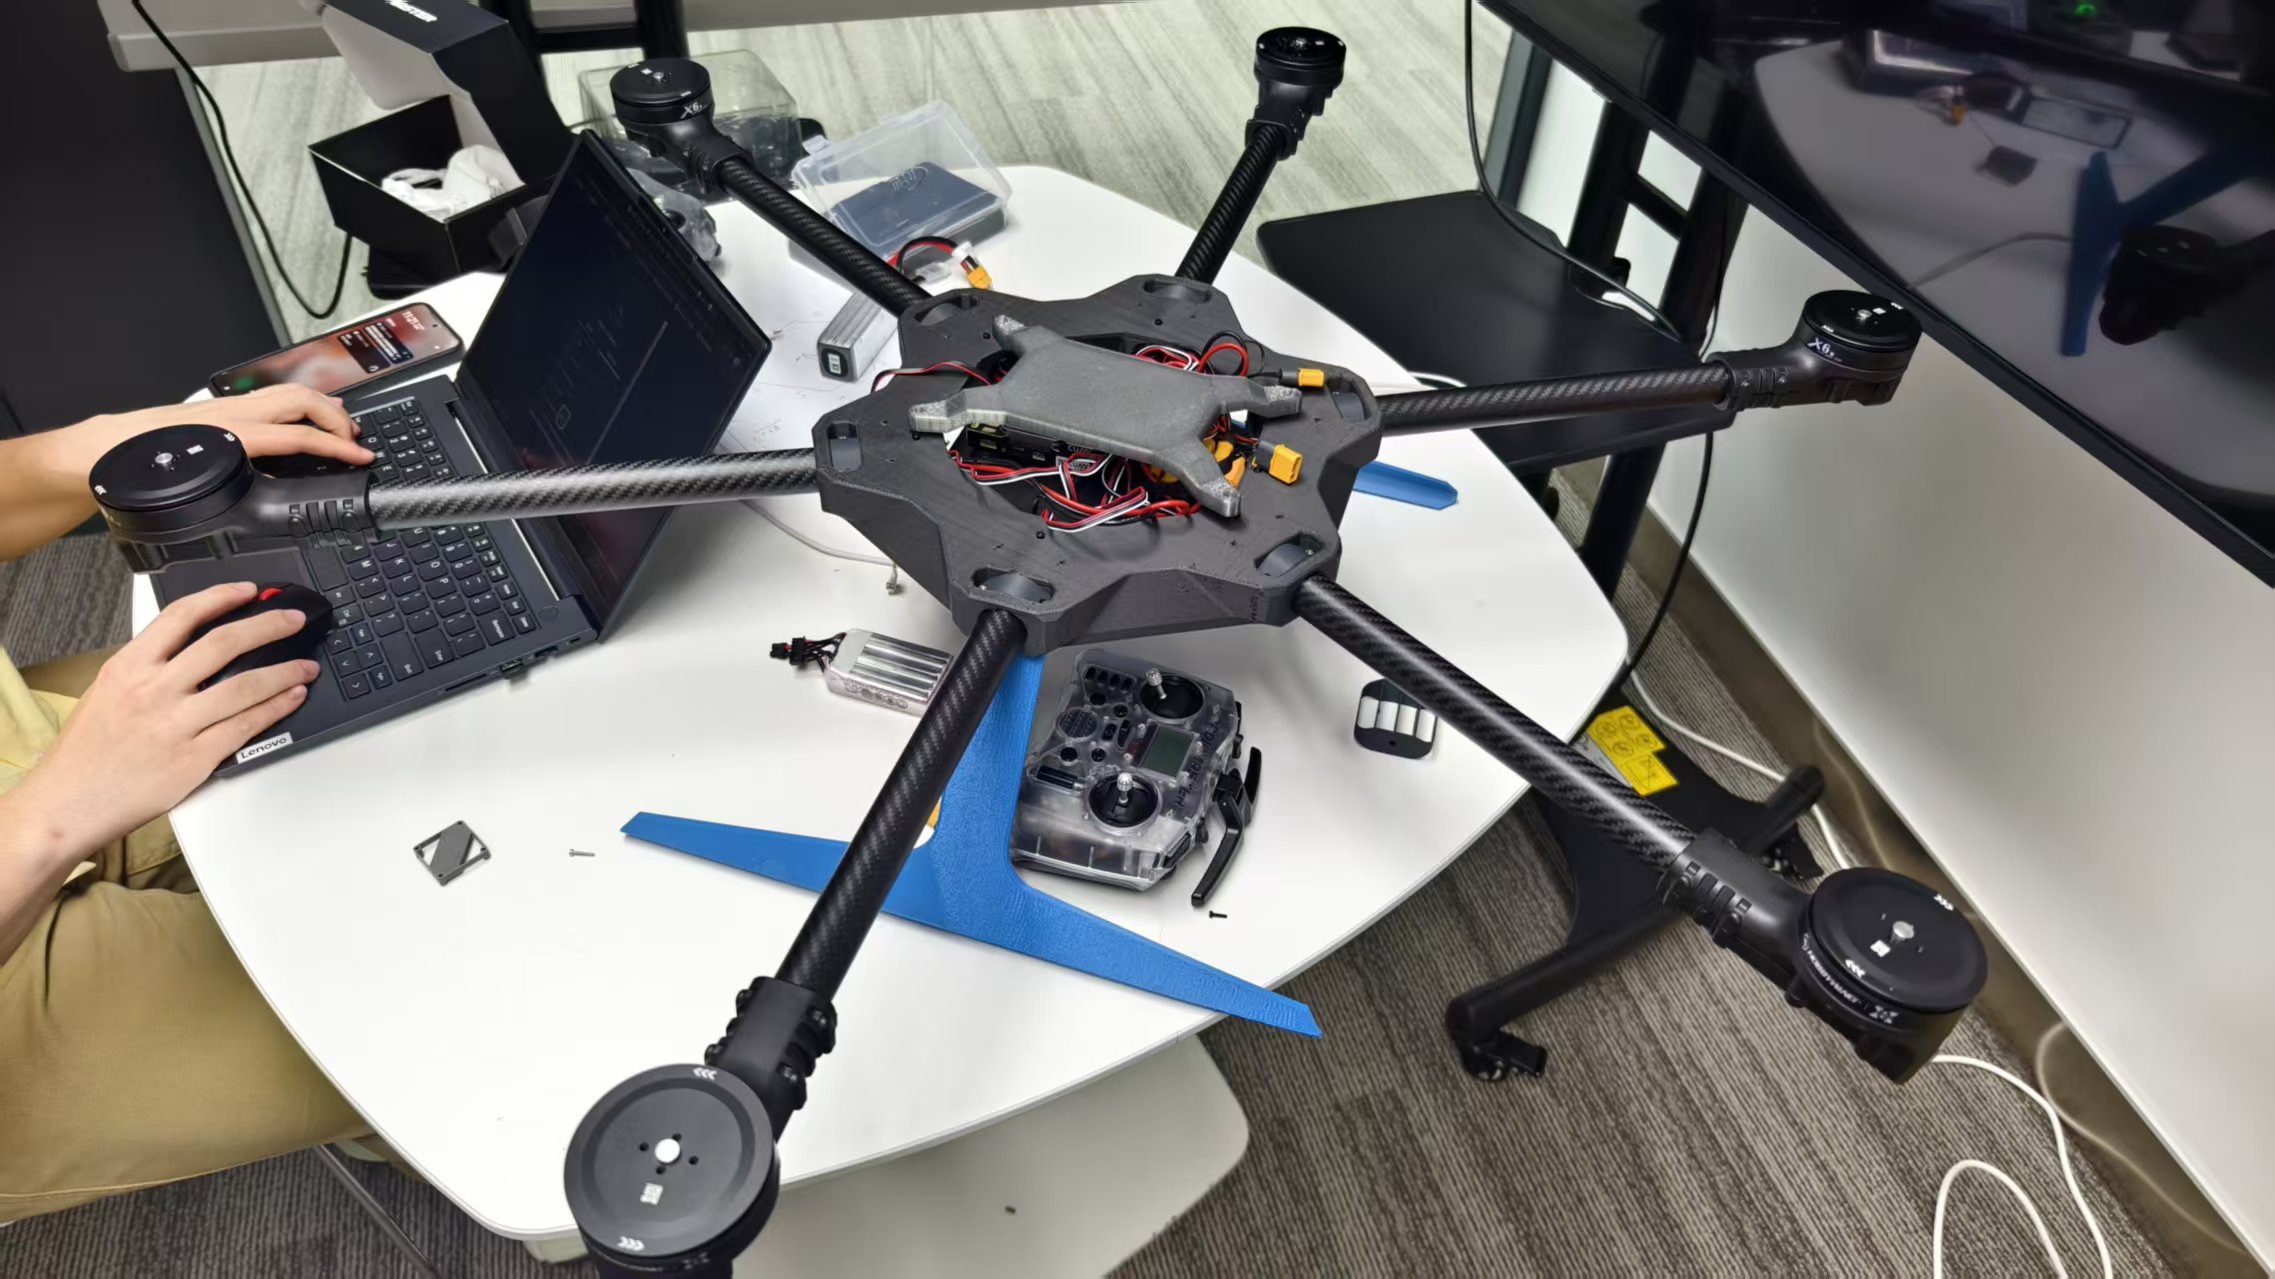
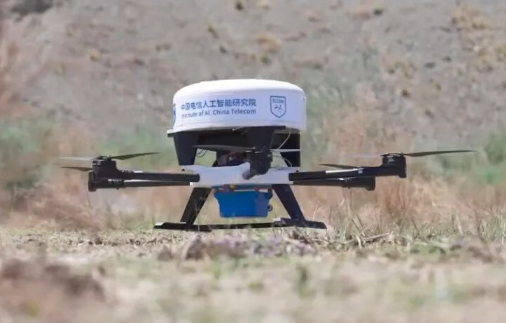
硬件选型与平台搭建:TeleAI 智传网(AI Flow)"轻小型无人机直连卫星 · 高清视频回传"成果的六旋翼硬件平台负责人,负责整机硬件选型与平台搭建:从动力系统(电机 / 电调 / 螺旋桨)与飞控的选型匹配,到分层轻量化机架设计与装配、供电网络、通信链路与载荷协同集成,为机载卫星终端、生成式智能传输盒子与高清视频载荷提供稳定可靠的飞行平台。
六旋翼布局具备更高推力冗余与故障容错能力(单电机失效仍可维持飞行),配合姿态–振动协同控制、天线布局与空间隔离、腔体级电磁屏蔽等设计,保障无人机在气流扰动与多射频系统共存条件下维持载荷视场与卫星链路稳定,实现窄带卫星链路(<100kbps)下 1080p 高清视频的实时回传。
平台展示
测试飞行
对三大前沿探索/覆盖规划算法进行系统性代码复现与仿真对比,Gazebo 高保真结果与论文原版高度一致。
FALCON(IEEE TRO 2024):增量式连通性感知空间分解 + SOP 前沿视点排序,探索效率提升 30%+;FC-Planner(ICRA 2024 Finalist):骨架空间分解实现高质量 3D 全覆盖,计算速度超越 SOTA 10 倍以上;STAR-Searcher:基于可视性视点聚类 + 历史感知机制,抑制地图更新导致的路径振荡。